MyStory, Physiklaborant Janik Köchli und Physiklaborantin Sarah Schneider

Unser Auftrag bestand darin, dieses mikrotechnische Messsystem zu entwickeln und umzusetzen. Dies beinhaltete folgende Schritte:
- Maskendesign
- Strukturen für Lithografien definieren
- Mikrotechnische Fertigungsprozesse im Hightech Reinraum
- Sensoren gemäss Prozesskette fertigen
- Schritte dokumentieren
- Berechnungen
- Verhalten der Federelemente, Kapazitäten und Ausgangssignale berechnen
- Elektronik
- Schaltung entwickeln
- PCB-Layout erstellen
- Assembly
- PCB mit den mikrotechnisch gefertigten Sensoren und Komponenten bestücken
- Charakterisierung
- Sensorboards testen und charakterisieren
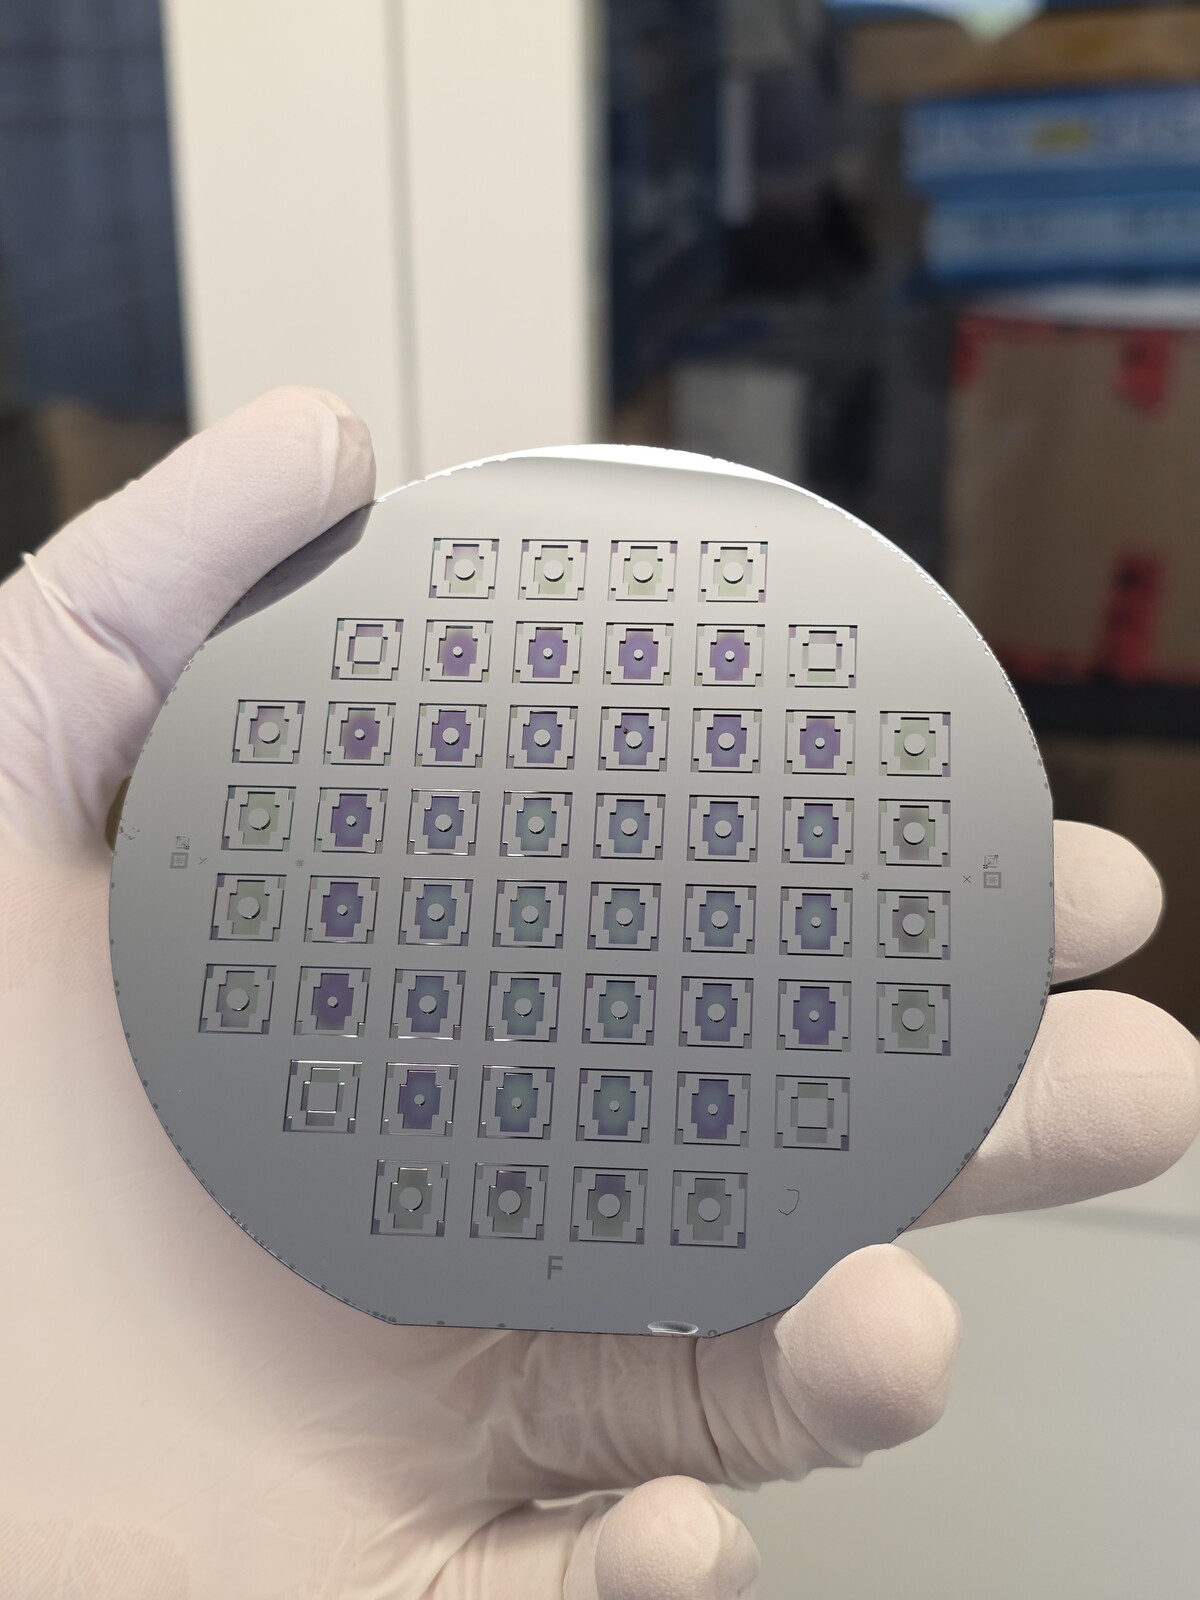
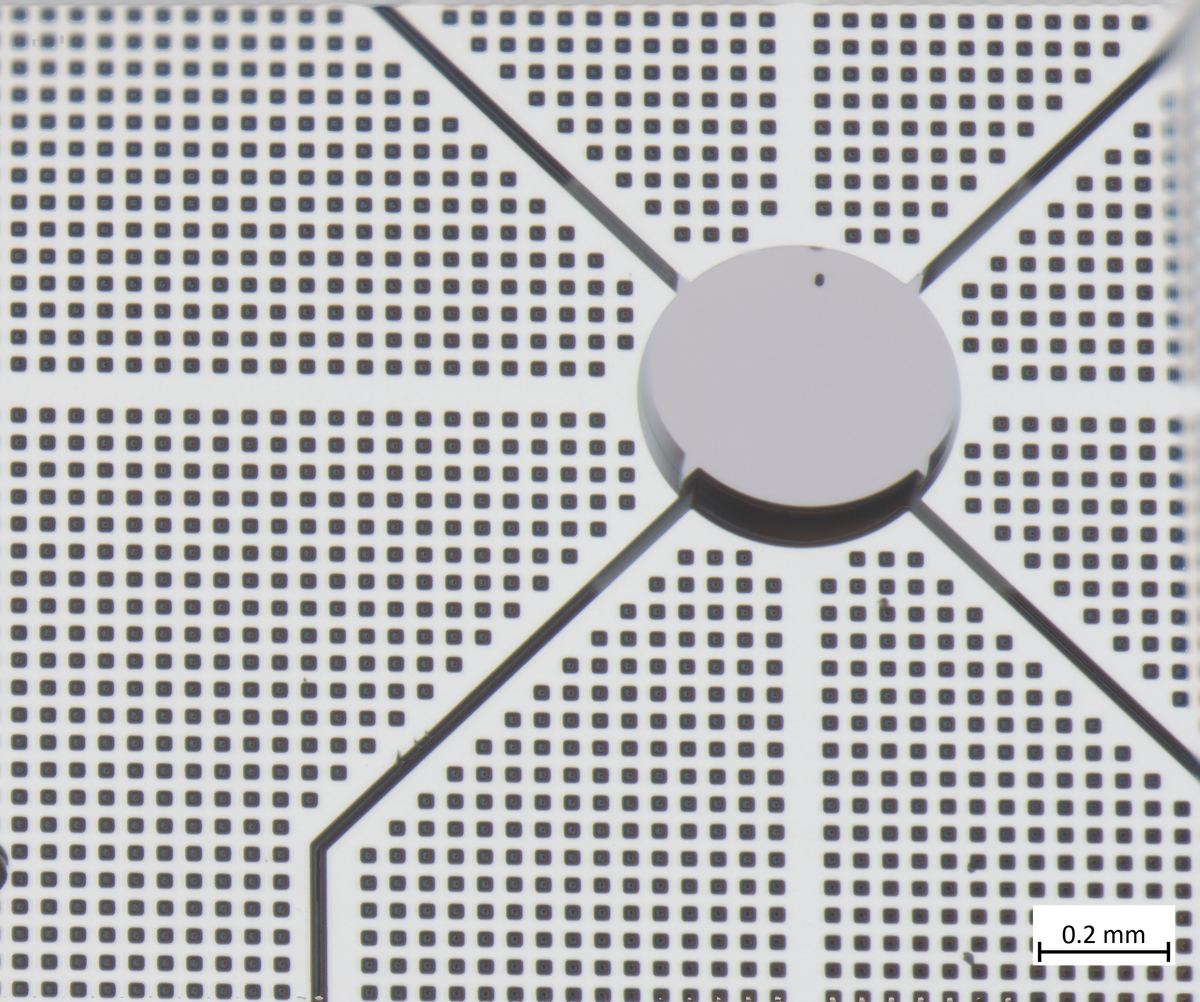
Herstellung der Beschleunigungssensoren
Zur Fertigung der mikrotechnischen Sensoren wurde Schritt für Schritt die Prozesskette befolgt, die unter anderem folgende Prozessschritte beinhaltete: Fotolithografie, DRIE-Ätzen, BOE-Ätzen, Aluminium-Sputtering, Aluminiumätzen und Aluminium bedampfen.
Elektronik
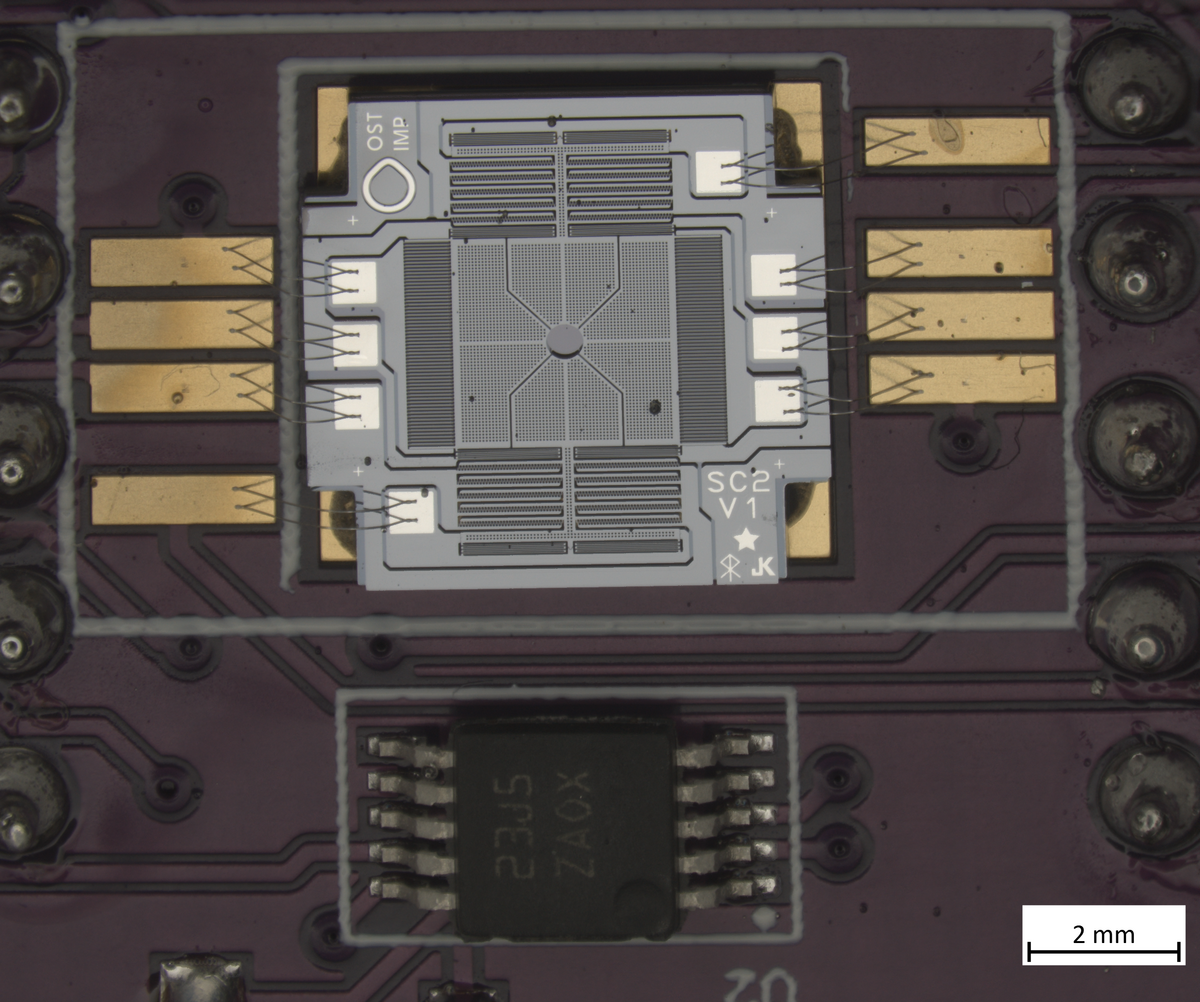
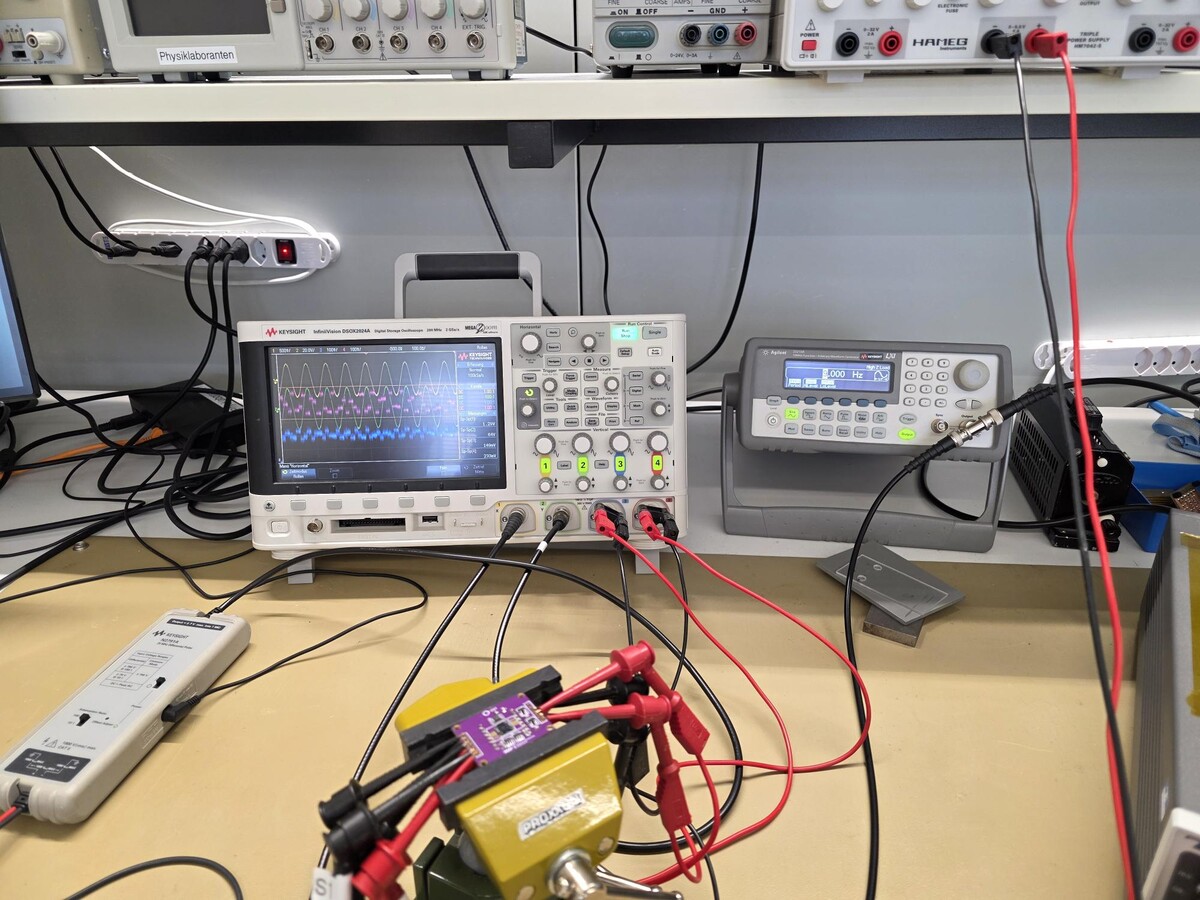
Damit die Sensoren ausgelesen werden können, musste ein PCB entworfen werden, mit dem die Kapazitäten des Sensors gemessen und die Kammaktoren angesteuert werden können. Dafür erarbeiteten wir zuerst ein Funktionsprinzip, suchten passende Bauteile aus und erstellten anschliessend das Schema und Layout für einen Carrier-Print. Danach wurden die Printplatten extern gefertigt und von uns bestückt.
Gehäusedesign
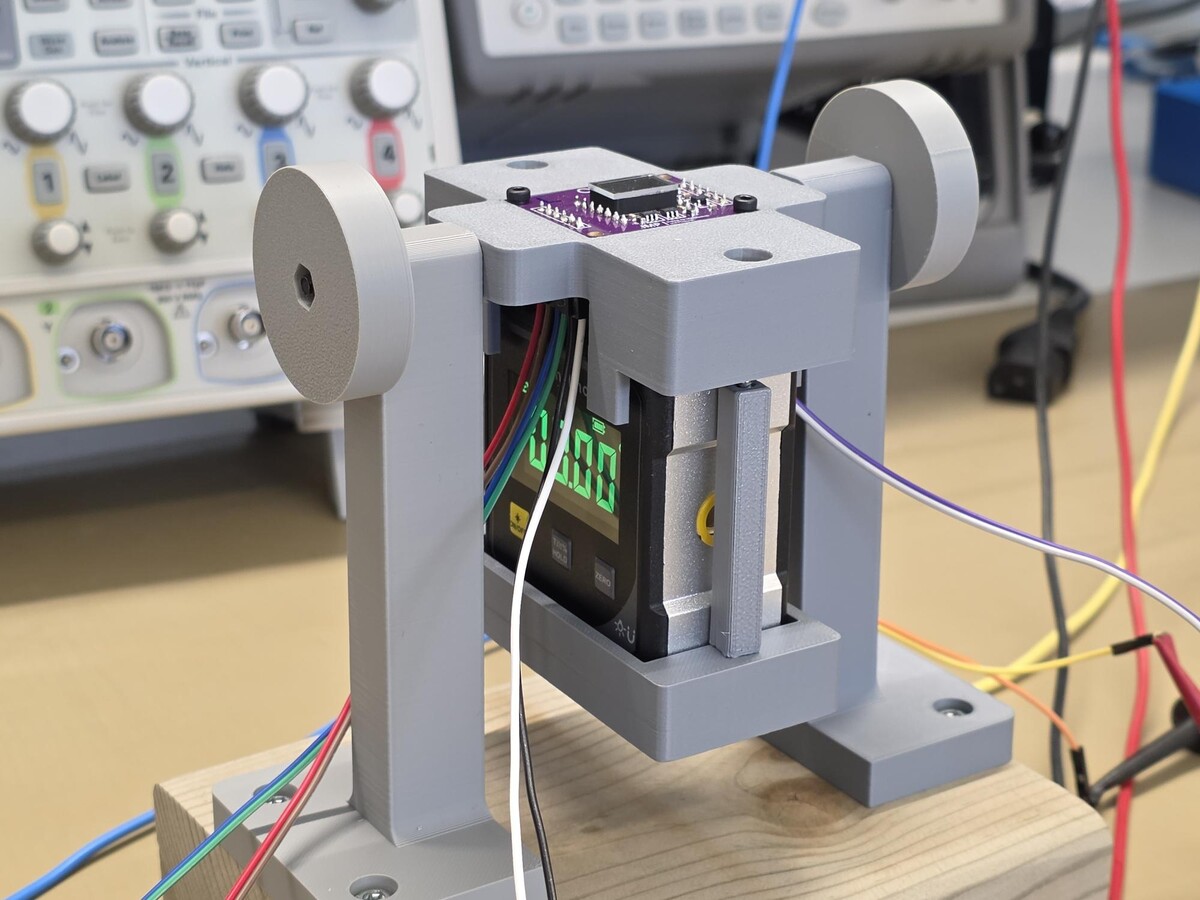
Unsere mikrotechnischen Sensoren werden per Wirebonding elektrisch mit der Printplatte verbunden. Das bedeutet, dass sehr dünne Golddrähte auf den Pads der Printplatte und den Aluminiumpads auf dem Sensor befestigt werden. Diese dünnen Drähte sind jedoch sehr empfindlich, weshalb wir eine Abdeckung im 3D-CAD entwerfen mussten, die dafür sorgt, dass der Sensor nicht versehentlich berührt werden kann. Zusätzlich war in der Aufgabenstellung definiert, dass eine Halterung für das gesamte Modul konstruiert werden musste, mithilfe derer das Modul auf einen bestimmten Neigungswinkel eingestellt werden kann. Mithilfe eines 3D-Druckers wurden diese Komponenten dann gefertigt.
Schlusskommentar
Das Modul wird zukünftig in Praktika des Studiengangs Mechatronik eingesetzt. Für uns war besonders spannend, dass wir das gesamte Messsystem von A bis Z selbst umsetzen konnten. Von der mikrotechnischen Fertigung der Sensoren im Hightech-Reinraum über die Berechnungen und das Elektronikdesign bis hin zur Bestückung der Printplatten und dem Gehäusedesign waren wir an allen Arbeitsschritten beteiligt. Dadurch konnten wir viele neue Erfahrungen in unterschiedlichen Fachbereichen sammeln und ein vollständiges funktionierendes Modul realisieren.