Robotik und Automatisierung
Als Systemintegrator begegnet das EMS Institut für Entwicklung Mechatronischer Systeme dem Effizienzdruck der Industrie mit Robotik, KI und Automatisierung - getreu unserem Ansatz «Mechatronik verbindet». Ein besonderer Fokus liegt auf dem Einsatz in herausfordernden Umgebungen, wo Robotersysteme unter erschwerten Bedingungen zuverlässig funktionieren müssen.
Wir entwickeln Robotersysteme (feststehend, mobil, fliegend), die optimal auf die jeweilige Applikation zugeschnitten sind, und begleiten sie von ersten Umsetzungskonzepten über Versuchsmuster und Prototypen bis zur serienreifen Lösung. Dabei arbeiten wir eng mit internen Partnern aus anderen Departementen und Instituten der OST sowie mit externen Partnern aus Industrie und Forschung zusammen. Vier Schwerpunkte prägen unsere Arbeit, methodisch getragen von den technologischen Grundlagen in Automation und Regelungstechnik.
Unsere Schwerpunkte
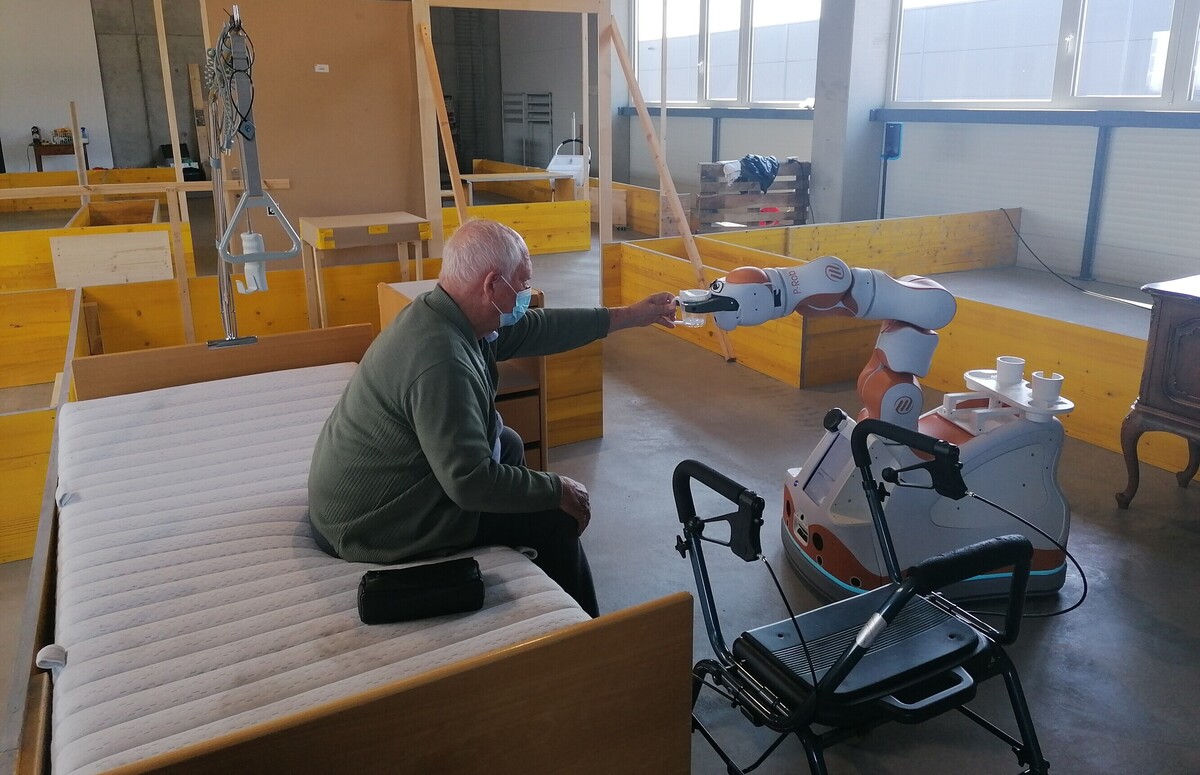
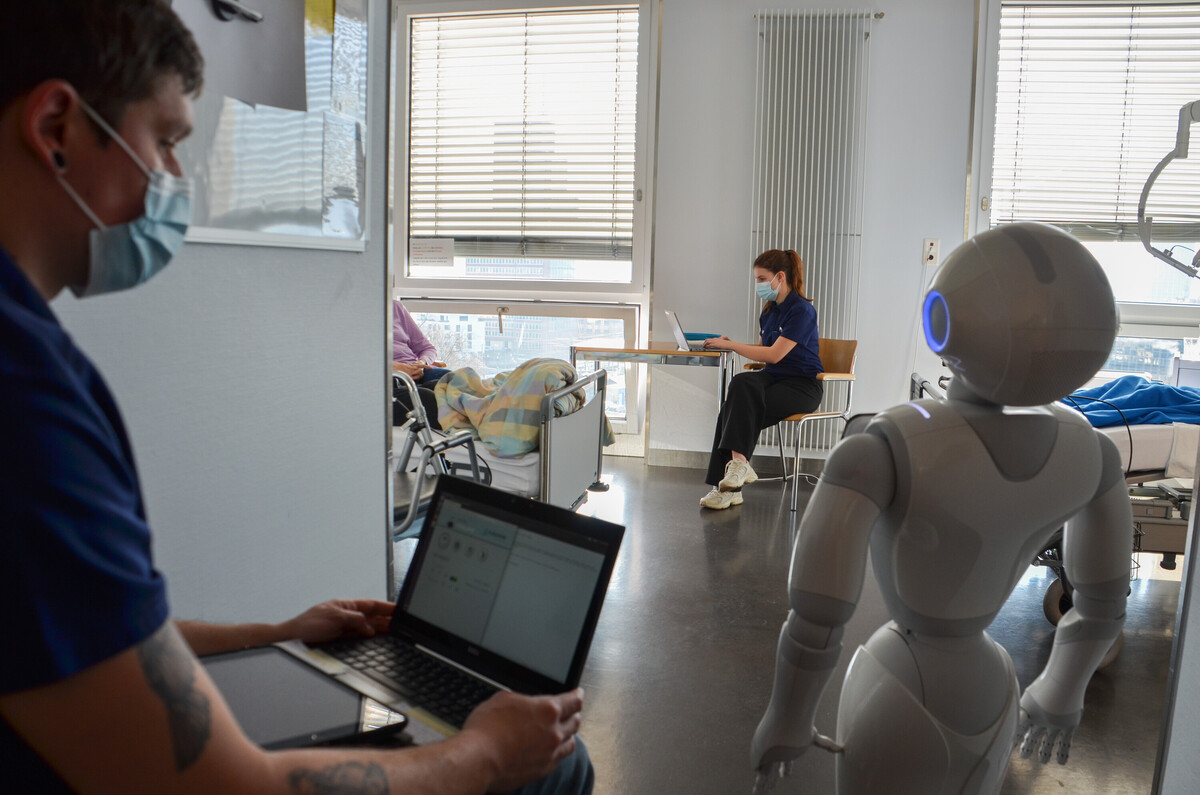
Human-Robot Interaction & Mensch-Maschine-Kollaboration
Als methodisches Fundament aller vier Schwerpunkte kombinieren wir klassische Automatisierungs- und Regelungstechnik mit modernen KI-Konzepten:
- Produktionsdigitalisierung, nachhaltige Produktionsprozesse
- Steuerungsprogrammierung auf verschiedenen Plattformen, Aktor- und Sensorintegration
- Identifikation, Modellierung und Regelung technischer Systeme (klassische und moderne Verfahren wie Zustandsregelung oder prädiktive Regelung)
KI-gestützte Robotik & Engineering
Wir setzen moderne KI-Verfahren sowohl direkt in Robotersystemen als auch zur Unterstützung des Entwicklungsprozesses ein.
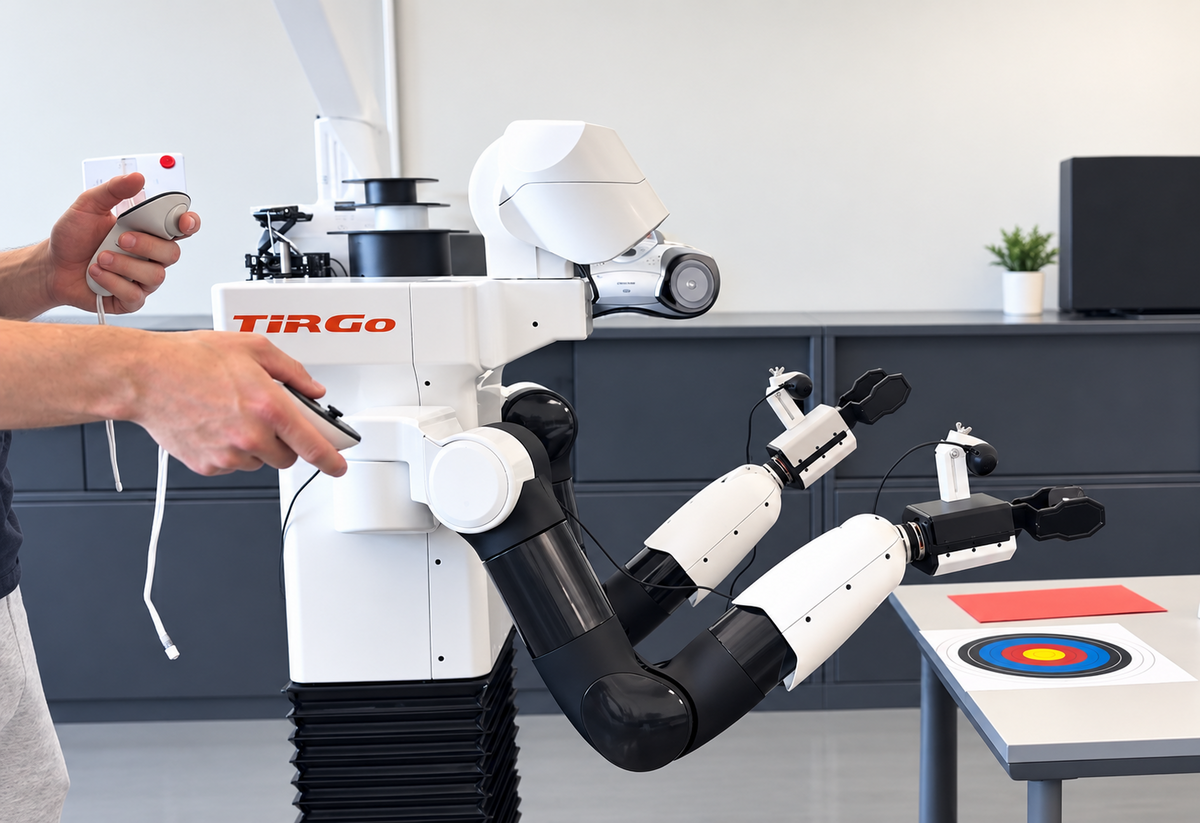
- Beispiel: Teaching TIAGo - Roboter lernen neue Aufgaben per VR-Teleoperation und Sprachbefehl statt klassischer Programmierung (Vision-Language-Action-Modell)
- Beispiel: KI-Agent für den Entwicklungsprozess funktionaler Sicherheit - unterstützt Ingenieure bei Testverfahren, Compliance-Management und Code-Generierung im Entwicklungsprozess für Fahrzeug- und Maschinensoftware, stets unter menschlicher Prüfung
Dazu gehören: Teleoperation und Datenerfassung (VR-basiert) für Trainingsdaten, Fine-Tuning und Einsatz von Foundation Models, Vision-Language-Action-Modelle (VLA) zur Steuerung von Robotern direkt aus Kamerabildern und Sprachbefehlen sowie agentische KI-Systeme, die eigenständig Teilschritte in Entwicklungs- und Automatisierungsprozessen planen und ausführen.
Bau- und Infrastrukturrobotik in extremen Umgebungen
Unser stärkstes und breitest abgestütztes Feld: Robotersysteme, die unter widrigen Bedingungen im Bau- und Infrastrukturunterhalt zuverlässig arbeiten.
- Beispiel: High-Pressure Water Robotics - Roboter für den Einsatz in engen Rohrstrukturen bei Wasserdrücken bis 2'500 bar, u. a. zur ressourcenschonenden Sanierung von Infrastrukturbauwerken.
- Beispiel: Roboterunterstütztes Spritzbetonverfahren (UHFB) - für die nachhaltige Instandsetzung und Abdichtung von Untertagbauten wie Tunneln und Kavernen
- Beispiel: Assistenzsysteme für die Flottenkoordination von Walzen und Asphalt-Fertigern für den autonomen Strassenbau
- Beispiel: Assistenzsysteme für Bagger im steilen Gelände
Dazu gehören: Sensor Guided Robotics und sensitive Robotik, robuste Wahrnehmung und Kommunikation für den Feldeinsatz (Edge Detection, Fleet Control) sowie Steuerung und Regelung von Prototypen und Prüfständen (SPS, LabVIEW etc.; Beispiele: Batterieroboter «Play», Glasfaserroboter für Huber+Suhner, Dämpferteststand für Blum, Prüfstand für Xtralis, Prototypenautomation für Straumann).

Agrar- und Feldrobotik (Smart Farming)
Das EMS - Institut für Entwicklung Mechatronischer Systeme verfügt über ausgewiesene Kompetenzen in der Entwicklung komplexer mechatronischer Systeme sowie in der Maschinen- und Fahrzeugsteuerung. Diese Fähigkeiten sind auch für moderne landwirtschaftliche Anwendungen zentral und wurden bereits in mehreren Projekten erfolgreich eingesetzt.
Im Bereich Smart Farming arbeitet das EMS eng mit dem ISF – Institut für Intelligente Systeme und Smart Farming – zusammen. Beide Institute ergänzen sich insbesondere in den Bereichen der mobilen Robotik, des Landmaschinenbaus, der Sensorik, der Navigation, der Software und der intelligenten Systementwicklung.
Gemeinsam entwickeln wir robuste und intelligente Robotersysteme für anspruchsvolle Feldanwendungen. Im Fokus stehen Lösungen, die zur Ernährungssicherung beitragen und den Einsatz chemischer Hilfsmittel reduzieren. Dazu verbinden wir Kompetenzen aus Mechanik, Elektronik, Steuerungstechnik, Sensorik, künstlicher Intelligenz und hochgenauer Navigation.
Das ISF bietet in seinem Umfeld in Tänikon die Möglichkeit, gemeinsam entwickelte Systeme unter realen landwirtschaftlichen Bedingungen zu erproben und weiterzuentwickeln.
Beispiele:
- OFA-Radmodule: Modulares, Open-Source-basiertes Radmodul für landwirtschaftliche Feldrobotik im Rahmen des Open Field Automation Projekts.
- AMEA: Autonomer, elektrischer Mähroboter für die Berglandwirtschaft mit aktiver Achsverschiebung für sicheren Halt in extremen Steillagen (Partner: altatek GmbH).
Zu den gemeinsamen Themen gehören autonome Agrarrobotik, modulare Robotiksysteme – teilweise mit Open-Source-Komponenten – sowie Multi-Use-Plattformen für Landwirtschaft, Baustellen und kommunale Anwendungen.


Projekte
Sie haben eine Aufgabenstellung in diesem Bereich? Sprechen Sie uns an!
Prof. Dr. Katrin Lohan
EMS Institut für Entwicklung Mechatronischer Systeme Institutsleiterin, Prof. Robotik, Profilleiterin Mechatronics and Automation
+41 58 257 33 87 katrin.lohan@ost.ch